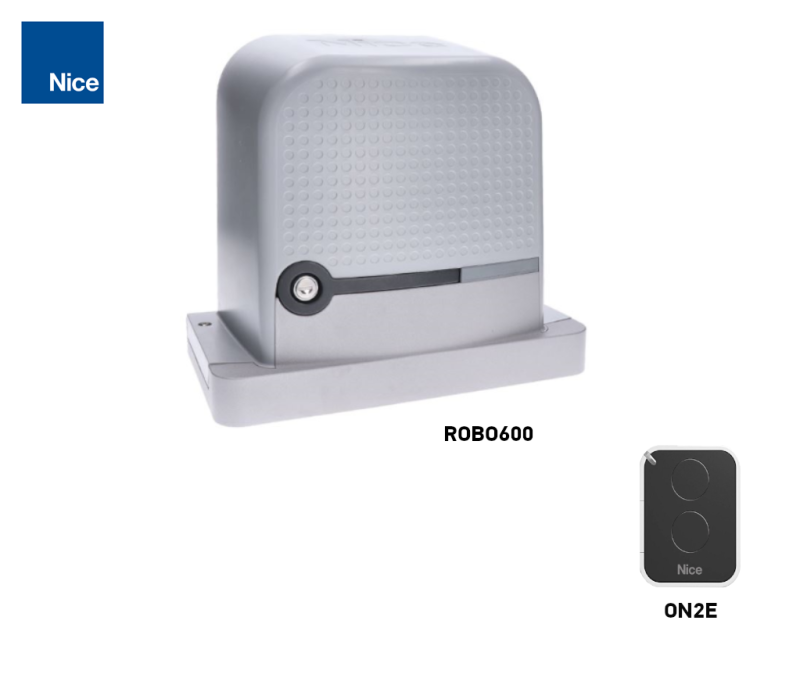
Zestaw napędu do bramy przesuwnej o masie do 600 kg i świetle przejazdu do 6 m NICE ROBO600 (B)
| Dostępność produktu: | do 3 dni | Towar standardowo wysyłamy w ciągu 3 dni. |
|---|

do 3 dni
1 593,20 zł z VAT
| Masa |
|---|
| 12 kg |
Opis produktu Zestaw napędu do bramy przesuwnej o masie do 600 kg i świetle przejazdu do 6 m NICE ROBO600 (B)
NICE ROBO600 to elektromechaniczny napęd do bramy przesuwnej z silnikiem 230 V AC, wbudowaną centralą sterującą i odbiornikiem radiowym. Zestaw jest przeznaczony do bramy o masie do 600 kg i świetle przejazdu do 6 m. Mechaniczne wyłączniki krańcowe określają położenie otwarte i zamknięte. Napęd jest samohamowny; w razie awarii zasilania można go odblokować kluczem i przesuwać bramę ręcznie.
Do jakiej bramy nadaje się ROBO600
Masę, długość i liczbę cykli należy oceniać łącznie z oporem ruchu bramy, wiatrem, oblodzeniem i stanem prowadnicy. Napęd nie zastąpi naprawy krzywej lub zacinającej się bramy. Skrzydło musi poruszać się płynnie na całej drodze, pozostawać w miejscu w dowolnym położeniu oraz mieć zabezpieczenie przed wypadnięciem z prowadnicy i solidne ograniczniki mechaniczne w obu kierunkach.
| Oferta tego zestawu | Do 600 kg / światło przejazdu 6 m. |
|---|---|
| Limit samego silnika według instrukcji | Do 600 kg i skrzydła o długości do 8 m. W przypadku bramy o długości powyżej 6 m należy zlecić sprawdzenie całego zestawu. |
| Opór przy ręcznym przesuwaniu | Maksymalnie 25% szczytowej siły 600 N, czyli 150 N na całej drodze. Jest to warunek doboru, a nie dopuszczalna siła uderzenia człowieka. |
| Listwa zębata | Moduł 4; koło zębate Z15. |
Limity liczby cykli
| Długość skrzydła | Maks. cykli/h | Maks. cykli z rzędu |
|---|---|---|
| Do 4 m | 40 | 20 |
| Powyżej 4 do 6 m | 25 | 13 |
| Powyżej 6 do 8 m | 20 | 10 |
Jeden cykl oznacza otwarcie i zamknięcie. Maksymalny czas pracy ciągłej silnika wynosi 4 minuty. Podane limity nie znoszą wymagań dotyczących oporu ruchu i prawidłowego ustawienia czasu pracy.
Sam wybór mocniejszego silnika nie zastępuje elementów bezpieczeństwa ani pomiaru sił na gotowej bramie.
Zawartość zestawu
Zestaw NICE RO600-B zawiera napęd ze zintegrowaną centralą sterującą i odbiornikiem oraz pilot. Do kompletnego montażu potrzebne są odpowiednia listwa zębata, mocowania, ograniczniki krańcowe i elementy bezpieczeństwa dobrane do konkretnej bramy. Dokładny skład rozszerzonego zestawu należy wybrać podczas składania zamówienia.
Czego jeszcze potrzeba do bezpiecznej eksploatacji
| Co | Dlaczego | Typ / podłączenie |
|---|---|---|
| Fotokomórki | Kontrola przestrzeni przejazdu; podłączenie tutaj. | NICE EPM ze stykiem przekaźnikowym NC; nie BlueBUS EPMB. |
| Lampa ostrzegawcza | Sygnalizacja ruchu; wyjście 4–5 ma 230 V AC. | NICE ELAC. ELDC do niskiego napięcia nie pasuje w tym miejscu. |
| Pilot zdalnego sterowania | Wbudowany odbiornik, zapis pilotów. | Nadajnik O-CODE zgodny z odbiornikiem; wybór w ofercie pilotów NICE. |
| STOP i listwy bezpieczeństwa | Ochrona miejsc niebezpiecznych zgodnie z projektem. | Wejście STOP 9–10: NO/NC lub urządzenie rezystancyjne po prawidłowym podłączeniu i zaprogramowaniu. |
| Listwa zębata i ograniczniki | Przeniesienie napędu i mechaniczne zabezpieczenie toru ruchu. | Listwa zębata o module 4. Wyłącznik krańcowy nie zastępuje solidnego ogranicznika mechanicznego. |
| Programowanie serwisowe | Diagnostyka i konfiguracja przez technika. | IBT4N i Oview przez złącze IBT4N. Interfejs podłącza się bez zasilania. |
Montaż napędu i listwy zębatej
Montaż i prace elektryczne wykonuje wykwalifikowany technik. Przed otwarciem napędu odłącz zasilanie i zabezpiecz je przed ponownym włączeniem. Rury osłonowe i przepusty kablowe przygotuj tak, aby woda nie przedostawała się do silnika; fundament nie może być zalewany. Pozostaw dostęp do pokrywy i mechanizmu odblokowującego.
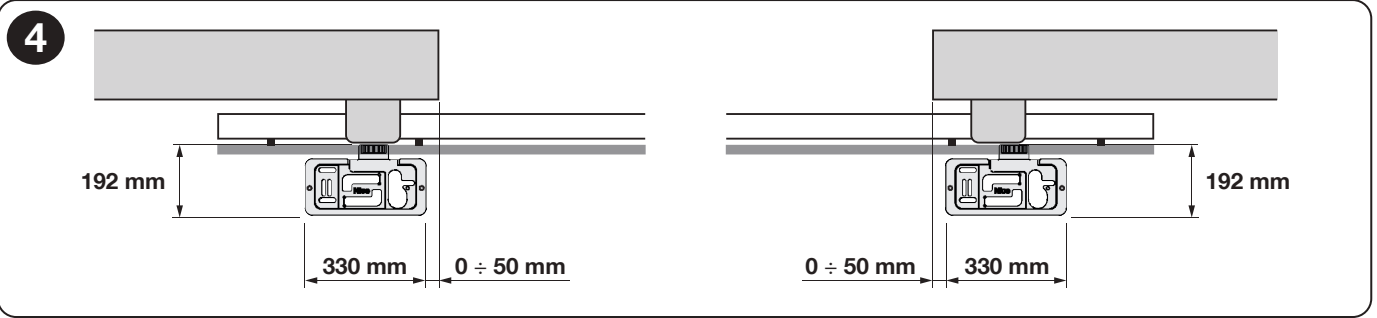
- Przygotuj fundament i rury osłonowe zgodnie z rysunkiem montażowym. Płyta fundamentowa musi być wypoziomowana, równoległa do ruchu bramy i solidnie zakotwiona. Położenie ustal także na podstawie sposobu mocowania listwy zębatej.
- Zamontuj napęd dopiero po związaniu fundamentu. Ustaw wysokość i zamocuj napęd; ciężar skrzydła nie może obciążać zębnika napędu.
- Odblokuj przekładnię i montuj listwę zębatą, ręcznie przesuwając skrzydło. Poszczególne elementy muszą leżeć w jednej linii, bez uskoku wysokości.
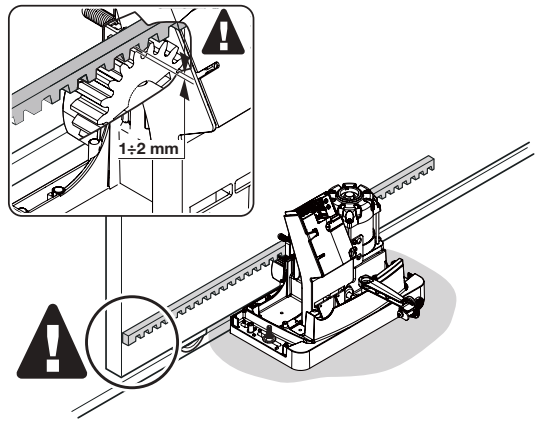
- Na całej długości toru zachowaj około 1–2 mm luzu między listwą zębatą a zębnikiem. Ręcznie sprawdź cały tor w obu kierunkach i dokręć mocowania.
Regulacja wyłączników krańcowych
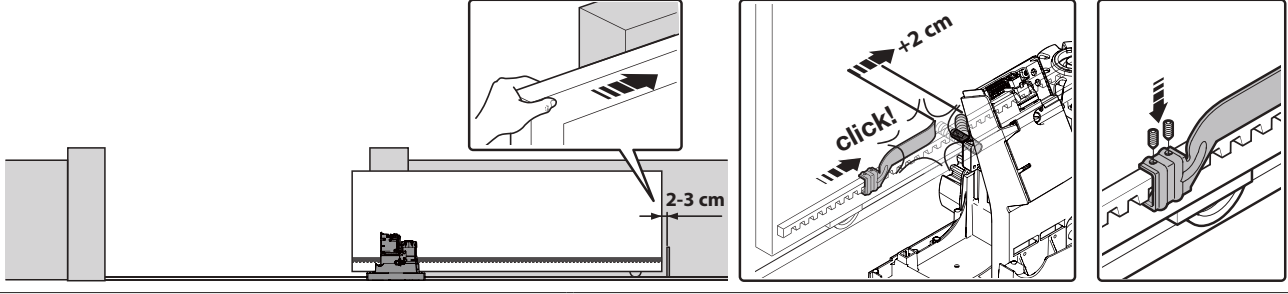
- Przesuń ręcznie odblokowaną bramę do pozycji otwartej i zatrzymaj ją około 2–3 cm przed stałym ogranicznikiem mechanicznym.
- Przesuwaj odpowiedni wspornik wyłącznika krańcowego po listwie zębatej, aż wyłącznik zadziała. Następnie przesuń go dalej w tym samym kierunku o co najmniej 2 cm i zamocuj.
- W ten sam sposób ustaw położenie zamknięte. Wspornik musi pewnie naciskać dźwignię, nie uderzając w obudowę napędu.
- Zablokuj przekładnię, powoli sprawdź oba kierunki, a następnie skontroluj dobieg i zadziałanie właściwej diody LED FCA/FCC. Skrzydło nie może podczas pracy uderzać w stałe ograniczniki.
Ręczne odblokowanie w przypadku awarii zasilania
Brama musi stać w miejscu. Odłącz zasilanie i zabezpiecz skrzydło przed samoczynnym ruchem, zwłaszcza na pochyłości lub przy wietrze. Nie manipuluj przy poruszającej się bramie ani nie wkładaj rąk w zazębienie.
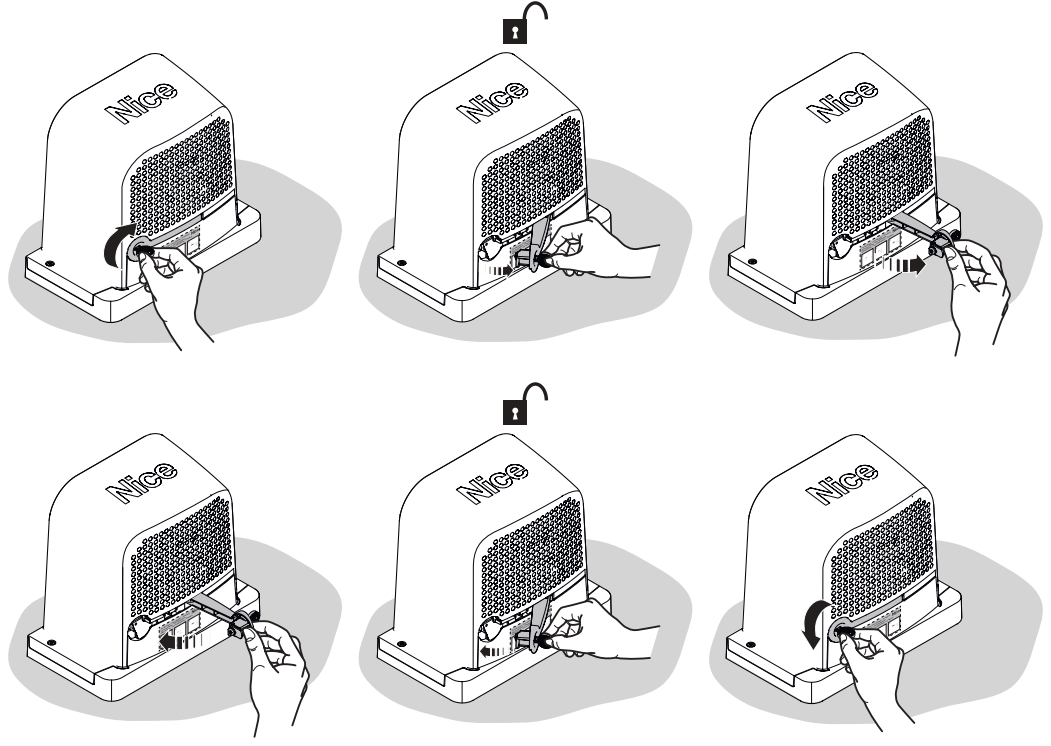
- Odsłoń zamek i włóż dołączony klucz.
- Obróć klucz zgodnie ze strzałką na ilustracji i otwórz dźwignię odblokowującą. Bramę można powoli przesuwać ręcznie.
- Aby ponownie uruchomić napęd, zamknij dźwignię, zablokuj zamek i wyjmij klucz. Lekko porusz skrzydłem, aby przekładnia mechanicznie się zazębiła. Dopiero potem przywróć zasilanie i sprawdź działanie.
Okablowanie
| Połączenie | Przewód zgodnie z instrukcją | Maks. długość |
|---|---|---|
| Zasilanie | 3 × 1,5 mm² | 30 m |
| Lampa sygnalizacyjna | 2 × 1,5 mm² | 10 m |
| Antena | Kabel koncentryczny RG58 | 10 m, zalecane mniej niż 5 m |
| Fotokomórki TX / RX | 2 × 0,25 mm² / 4 × 0,25 mm² | 30 m / 30 m |
| Przełącznik kluczowy | 2 × 0,5 mm² na styk; przy dwóch stykach 4 × 0,5 mm² | 20 m |
Przy przewodzie zasilającym o długości powyżej 30 m technik musi dobrać większy przekrój, na przykład 3 × 2,5 mm², oraz uziemienie ochronne przy napędzie. Przekroje i typy przewodów należy sprawdzić dla konkretnej trasy, zabezpieczenia i środowiska; przewody zasilające i sterujące należy układać oddzielnie.
Sterowanie, zaciski i polaryzacja
Poniższy schemat połączeń dotyczy płyty ROBO600 z 10 przełącznikami DIP, trymerami TL/TP/F oraz przyciskami RADIO, PROGRAM i SbS. Nowsza wersja ma dodatkowo funkcję Standby .
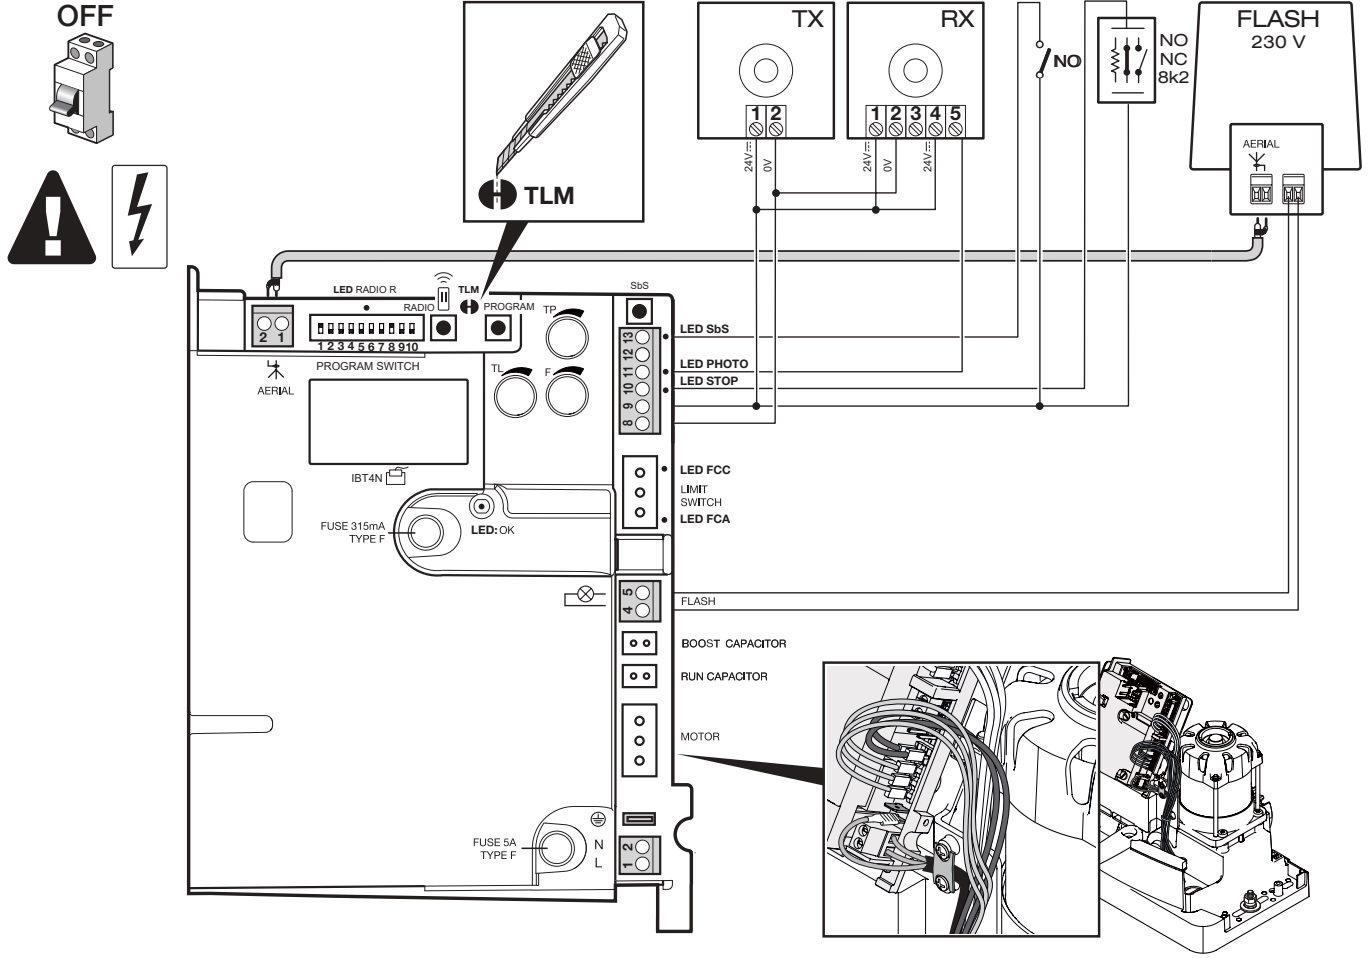
| Zacisk / złącze | Funkcja i podłączenie |
|---|---|
| Sieć L / N / PE | 230 V AC, 50/60 Hz. L – przewód fazowy, N – neutralny, PE – ochronny; nie jest to polaryzacja DC. |
| 4–5 FLASH | Przełączane wyjście 230 V AC do sieciowej lampy sygnalizacyjnej; bez oznaczeń +/−. |
| 8 (0 V) / 9 (+24 V) | Zasilanie pomocnicze 8 = minus (−), 9 = plus (+), 24 V DC ±10%, łącznie maks. 100 mA. |
| 9–10 STOP | Rozpoznane wejście bezpieczeństwa NO/NC lub urządzenie rezystancyjne zgodnie ze schematem. Po zmianie wykonaj ponowne rozpoznanie. |
| 9–11 PHOTO | Bezpotencjałowy styk NC fotokomórek. Przerwanie podczas zamykania powoduje zmianę kierunku ruchu. |
| 8–12 PHOTOTEST | Testowane zasilanie nadajnika TX; 8 = 0 V (−), 12 = testowane +24 V, maks. 100 mA. Nie jest to stałe zasilanie zewnętrznego sterowania. |
| 9–13 SbS | Bezpotencjałowy sygnał NO „Krok po kroku”. Zewnętrzny przekaźnik zwiera wyłącznie 9–13; nie może doprowadzać tu własnego napięcia. |
| AERIAL 1–2 | 1 = żyła środkowa kabla koncentrycznego, 2 = ekran; nie jest to zasilanie akcesoriów. |
| LIMIT SWITCH / MOTOR | Złącza wyłączników krańcowych i silnika; zmianę kierunku wykonuj wyłącznie przy odłączonym zasilaniu, zgodnie z procedurą zmiany kierunku ruchu. |
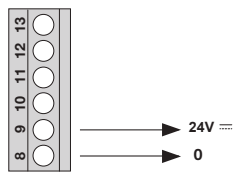
Przy obliczaniu obciążenia wyjścia pomocniczego uwzględnij sumę poboru prądu wszystkich podłączonych urządzeń. Jedna para EPM może pobierać do 55 mA; dwie pary mogą przekroczyć limit 100 mA jeszcze przed podłączeniem kolejnych akcesoriów. W takim przypadku należy zaprojektować osobne zasilanie. Bezpotencjałowe styki NO/NC nie mają własnej polaryzacji +/−.
Wejście bezpieczeństwa STOP 9–10
Można podłączyć bezpotencjałowy styk zwierny NO, rozwierny NC lub listwę bezpieczeństwa o stałej rezystancji 8,2 kΩ. Typ wejścia zostaje rozpoznany podczas odczytu; zmiana rozpoznanego stanu zatrzymuje ruch i powoduje krótką zmianę kierunku.
Więcej styków NO łączy się równolegle, a więcej styków NC — szeregowo. Listwy rezystancyjne można łączyć kaskadowo z jednym rezystorem końcowym 8,2 kΩ, zgodnie z instrukcją listwy. Typy łączone wymagają podłączenia zgodnie z instrukcją montażu; nie twórz dowolnych kombinacji zworek. Rezystor 8,2 kΩ nie zastępuje wymaganego elementu zabezpieczającego. Po każdej zmianie ponownie wykonaj wczytanie urządzeń i sprawdź ich działanie.
Podłączenie fotokomórek NICE EPM
| EPM | Bez fototestu | Z fototestem |
|---|---|---|
| Zacisk TX 1 (+) | 9 (+24 V DC) | 12 (testowane +24 V DC) |
| Zacisk TX 2 (−) | 8 (0 V) | 8 (0 V) |
| Zacisk RX 1 (+) / 2 (−) | 9 / 8 | 9 / 8 |
| Zacisk RX 4 COM / 5 NC | 9 / 11 | 9 / 11 |
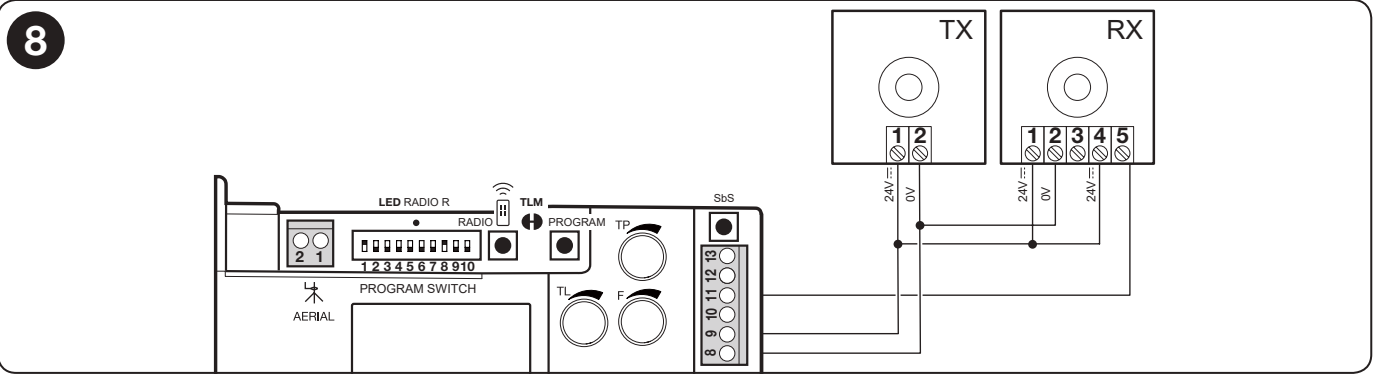
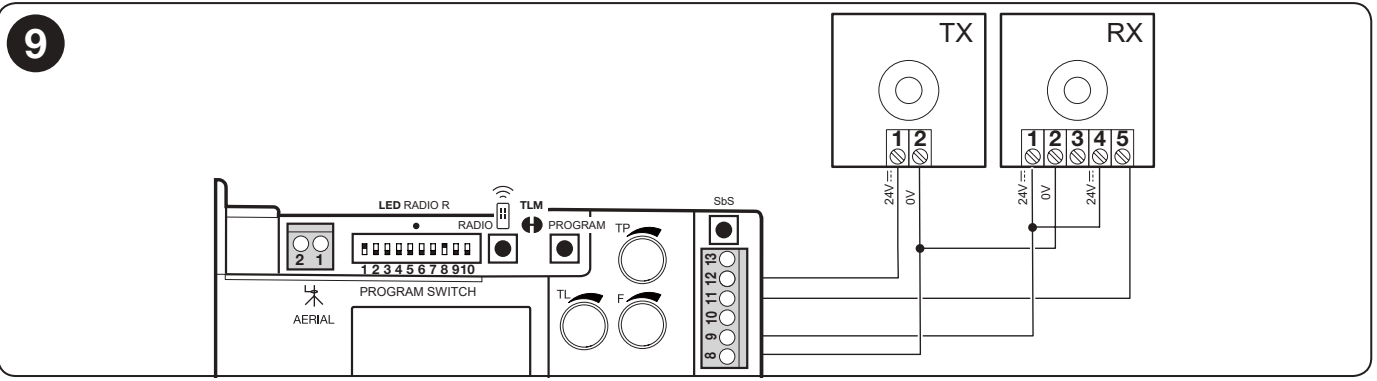
Zacisk 3 (NO) w RX nie jest używany w funkcji bezpieczeństwa PHOTO. Po zakończeniu podłączania wykonaj wczytanie urządzeń i sprawdź działanie przez przerwanie wiązki. Przy zasilaniu DC EPM nie przecinaj zworki SYNC, przeznaczonej do synchronizacji z zasilaniem AC. Podłączenie dwóch par wymaga również oceny poboru prądu i wzajemnych zakłóceń.
TX i RX muszą znajdować się dokładnie naprzeciw siebie. Przy odległości powyżej 10 m należy, zgodnie z instrukcją EPM, ustawić zworkę +10m w RX. Typowy użyteczny zasięg EPM wynosi 15 m; mgła, deszcz i kurz mogą go ograniczyć. Fotokomórki zabezpieczają przejazd, ale nie wszystkie miejsca przycięcia lub ścięcia przez bramę.
Pierwsze uruchomienie i kontrola kierunku
Przed podłączeniem zasilania należy zamontować ograniczniki mechaniczne, wsporniki krańcowe, przewód ochronny uziemiający oraz podłączyć wejścia bezpieczeństwa. Jeśli w skrzydle znajduje się furtka, jej otwarcie musi blokować ruch automatyczny.
- Odblokuj napęd, przesuń ręcznie skrzydło mniej więcej do połowy toru ruchu, a następnie ponownie zablokuj przekładnię.
- Po włączeniu dioda LED OK powinna migać mniej więcej raz na sekundę. Przy wolnym torze ruchu i poza położeniami krańcowymi powinny świecić diody PHOTO/FOTO, FCA i FCC; wejście sterujące NO nie świeci bez polecenia. Brama nie powinna poruszać się samoczynnie.
- Uruchom dźwignię wyłącznika krańcowego i sprawdź, czy gaśnie właściwa dioda FCA lub FCC. W razie błędu odłącz zasilanie i sprawdź złącza, elementy zabezpieczające oraz bezpieczniki.
- Po zakończeniu ustawień, a w przypadku ROBO600 także po wczytaniu urządzeń zabezpieczających, krótkim poleceniem SbS/P.P. sprawdź, czy pierwszy ruch po włączeniu zasilania odbywa się w kierunku otwierania. Zatrzymaj bramę, jeśli porusza się w przeciwnym kierunku. Odwrotny kierunek ruchu może również odwrócić działanie urządzeń zabezpieczających.
Jeśli pierwszy ruch odbywa się w przeciwnym kierunku
Odłącz zasilanie sieciowe i sprawdź, czy urządzenie jest bez napięcia. Zgodnie z oryginalnym rysunkiem obróć złącze silnika oraz złącze wyłączników krańcowych o 180°. Włącz zasilanie i ponów próbę otwierania ze skrzydłem ustawionym w połowie toru ruchu. Nie zmieniaj kierunku przez zamianę wejść bezpieczeństwa ani zwiększanie siły.
Wczytywanie STOP i PHOTO
Sterownik ROBO600 musi zapamiętać podłączone urządzenia zabezpieczające. Powtórz tę czynność po zmianie urządzeń oraz po zmianie położenia DIP 1 lub DIP 2.
- Naciśnij i przytrzymaj PROGRAM. Po około 3 s rozpocznie się wczytywanie, a dioda LED OK zacznie migać szybciej; nadal przytrzymuj przycisk.
- Poczekaj na zakończenie wczytywania: dioda LED STOP zaświeci się, a dioda LED OK pozostanie zielona.
- Zwolnij przycisk PROGRAM w ciągu 10 s. Trzy zielone mignięcia potwierdzają powodzenie; pięć czerwonych oznacza niepowodzenie.
- Sprawdź diody LED STOP i PHOTO oraz działanie obu urządzeń. W razie niepowodzenia usuń przyczynę i ponów wczytywanie.
Testy gotowej bramy
- Sprawdź pełne otwieranie i zamykanie, prawidłowe zatrzymywanie przed ogranicznikami mechanicznymi oraz płynność ruchu.
- Sprawdź każdy element zabezpieczający osobno. Przerwij wiązkę fotokomórek przy TX, przy RX oraz między nimi; sprawdź, czy następuje oczekiwane zatrzymanie lub zmiana kierunku ruchu.
- Technik zmierzy siły działające na gotową bramę i ustawi najniższą wartość siły zapewniającą niezawodny ruch. Fotokomórki ani ustawienie F nie zastępują oceny wszystkich miejsc niebezpiecznych.
- Dopiero po pomyślnym zakończeniu testów przekaż instrukcję, klucze, wskazówki dotyczące obsługi ręcznej oraz plan konserwacji.
Ustawienia przełączników DIP i potencjometrów
Ustawienia zmienia technik, gdy brama stoi. Przed ingerencją w okablowanie odłącz zasilanie. Po zmianie trybu, czasu lub siły ponownie sprawdź pełne otwieranie, zamykanie oraz działanie elementów zabezpieczających.
| DIP 1 | DIP 2 | Tryb |
|---|---|---|
| OFF | OFF | Ręczny – ruch tylko podczas przytrzymywania przycisku sterującego. |
| ON | OFF | Półautomatyczny – pełny ruch po krótkim poleceniu. |
| OFF | ON | Automatyczny – po otwarciu i upływie czasu pauzy następuje zamknięcie. |
| ON | ON | Automatyczny + Zawsze zamykaj – po przywróceniu zasilania może nastąpić zamknięcie z 5-sekundowym miganiem wstępnym. |
| DIP | Funkcja | Działanie |
|---|---|---|
| 3 ON | Tryb wspólnotowy | Podczas otwierania kolejne polecenie Krok po kroku jest ignorowane; podczas zamykania powoduje zmianę kierunku ruchu. Nie działa w trybie ręcznym. |
| 4 ON | Miganie wstępne | 5 s przed ruchem; w trybie ręcznym 2 s. |
| 5 ON | Zamykanie po zadziałaniu fotokomórki | Tryb automatyczny: zamknięcie po 5 s od zwolnienia przejazdu. Tryb półautomatyczny: zadziałanie FOTO podczas zamykania uruchamia późniejsze automatyczne zamknięcie po ustawionym czasie pauzy. |
| 6 ON | FOTO również podczas otwierania | Przerwanie wiązki zatrzymuje również otwieranie; w trybie półautomatycznym/automatycznym ruch zostaje wznowiony po zwolnieniu wiązki. |
| 7 ON | Łagodny rozruch | Ogranicza szarpnięcie podczas rozruchu. |
| 8 ON | Spowolnienie | Ustawienie TL musi uwzględniać rozpoczęcie spowalniania około 50–70 cm przed wyłącznikiem krańcowym. Zmniejsza się również moment obrotowy silnika; przy dużym oporze brama może się zatrzymać. |
| 9 / 10 | Hamowanie elektryczne | OFF/OFF = wyłączone; OFF/ON = słabe; ON/OFF = średnie; ON/ON = silne. |
Ustawienie fabryczne według instrukcji: DIP 1 i 8 ON, pozostałe OFF (tryb półautomatyczny ze spowalnianiem). Po zmianie DIP 1–2 zawsze ponownie wczytaj urządzenia. Podczas zwalniania prędkość wynosi około 30% wartości znamionowej; moment obrotowy zmniejsza się o 70%. Zwalnianie rozpoczyna się po upływie TL/2. Domyślne TL wynoszące 90 s oznacza rozpoczęcie po 45 s; efekt zmiany sprawdź podczas następnego otwierania z położenia krańcowego.
| Trymer | Co ustawia | Jak sprawdzić |
|---|---|---|
| TL | Maksymalny czas otwierania/zamykania. | W trybie półautomatycznym wykonaj pełne otwarcie i zamknięcie. Pozostaw zapas 2–3 s. Jeśli zakres jest niewystarczający, użyj przedłużenia TLM odpowiedniego do płyty. Podczas zwalniania ustaw czas również z uwzględnieniem momentu jego rozpoczęcia. |
| TP | Czas przerwy przed automatycznym zamknięciem. | Włącz tryb automatyczny, całkowicie otwórz bramę i zmierz rzeczywisty czas do rozpoczęcia zamykania. |
| F | Siła / moment obrotowy silnika. | Potwierdź ustawienie, mierząc siły uderzenia i przeprowadzając test bezpieczeństwa. Zwiększanie F nie służy do kompensowania usterki mechanicznej bramy. |
Nowsza wersja – tryb gotowości Standby
Ta część dotyczy wyłącznie wersji ROBO600 obsługującej Standby. Nie dotyczy starszej płyty bez tej funkcji. Po wczytaniu urządzeń domyślny czas oczekiwania wynosi 300 s; w przypadku nowej lub całkowicie wyczyszczonej płyty przed wczytaniem wynosi 600 s. W trybie Standby pomocnicze wyjście zasilania jest nieaktywne, co ma znaczenie przy sterowaniu zewnętrznym.
- Krótko naciśnij PROGRAM i odczytaj wskazanie diody LED OK: 2 mignięcia = Standby aktywny; 1 mignięcie = nieaktywny.
- Kolejnymi krótkimi naciśnięciami PROGRAM wybierz żądany stan.
- Aby zapisać ustawienie, przytrzymaj PROGRAM przez co najmniej 5 s, aż dioda LED OK powróci do normalnego migania z częstotliwością 1 Hz. Czas oczekiwania zmienia technik za pomocą Oview lub ProView, a nie przy użyciu tej procedury z przyciskiem.
Wbudowany odbiornik i piloty
ROBO600 ma wbudowany odbiornik 433,92 MHz z kodowaniem O-CODE. Wybierz nadajnik odpowiedni do konkretnej płyty; sama zgodność częstotliwości nie gwarantuje kompatybilności. Programowanie przeprowadzaj, gdy brama stoi.
Tryb I – zapis całego pilota
- Przytrzymaj przycisk RADIO/odbiornika, aż zaświeci się jego dioda LED (około 4 s), a następnie zwolnij przycisk.
- W ciągu 10 s przytrzymaj wybrany przycisk nowego pilota przez około 3 s, aż odbiornik potwierdzi zapis trzema mignięciami.
- Kolejnego pilota można zapisać w ten sam sposób w ciągu następnych 10 s; w przeciwnym razie poczekaj na zakończenie trybu.
| Przycisk w trybie I | Przypisana funkcja |
|---|---|
| 1 | Krok po kroku |
| 2 | Częściowe otwarcie dla pieszych |
| 3 | Otwórz |
| 4 | Zamknij |
Pilot jedno- i dwuprzyciskowy wykorzysta tylko odpowiednie pierwsze przyciski. W przypadku ROBO600 pojemność wynosi, zgodnie z instrukcją, do 100 pilotów w trybie I.
Tryb II – jedna funkcja przypisana do wybranego przycisku
| Liczba naciśnięć RADIO | Funkcja |
|---|---|
| 1 | Krok po kroku |
| 2 | Częściowe otwarcie |
| 3 | Otwórz |
| 4 | Zamknij |
| 5 | Stop |
Krótko naciśnij RADIO tyle razy, ile wynosi numer żądanej funkcji. Dioda LED powtórzy tę samą liczbę mignięć. W ciągu 10 s przytrzymaj wybrany przycisk pilota przez około 3 s, aż trzy mignięcia potwierdzą zapis. Powtórz procedurę dla każdego kolejnego przycisku.
Dodawanie pilota za pomocą działającego pilota
W pobliżu odbiornika, w odległości około 10–20 m, przytrzymaj przycisk nowego pilota przez co najmniej 5 s i zwolnij. Na starym pilocie naciśnij odpowiedni przycisk 3 razy; następnie raz naciśnij przycisk nowego pilota. Nowy pilot przejmie przypisanie starego. W trybie I można użyć dowolnego przycisku starego pilota, a w trybie II – przycisku przypisanego do żądanej funkcji. Zasilanie pozostaw włączone tylko dla odbiornika, który chcesz zaprogramować.
Blokada pamięci radiowej
Jeśli zapis lub kasowanie nie działa, pamięć może być zablokowana. Wyłącz zasilanie, przytrzymaj RADIO i ponownie włącz zasilanie. Po około 5 s i dwóch powolnych mignięciach diody LED radia zwolnij przycisk. W ciągu 5 s, krótkimi naciśnięciami RADIO wybierz: dioda LED nie świeci = odblokowana, świeci = zablokowana. Dwie powolne mignięcia, pięć sekund po ostatnim naciśnięciu, potwierdzą zakończenie.
Diagnostyka i typowe usterki
| Objaw | Znaczenie / co sprawdzić |
|---|---|
| OK: 1 zielone mignięcie/s | Prawidłowe działanie. |
| OK: 2 szybkie zielone mignięcia | Zmiana stanu wejścia, fotokomórek lub polecenia radiowego. |
| OK: 1 czerwone mignięcie, przerwa, ponownie 1 | Urządzenia nie zostały prawidłowo wczytane lub zmieniono ustawienie DIP 1–2. Sprawdź podłączenie i powtórz wczytywanie. |
| OK: 2 czerwone mignięcia | Zadziałanie fotokomórki. Sprawdź przeszkodę, ustawienie osi TX/RX i styk NC. |
| OK: 4 czerwone mignięcia | Aktywny sygnał STOP. Sprawdź element bezpieczeństwa i jego podłączenie. |
| OK: 5 czerwonych mignięć | Błąd parametrów wewnętrznych. Odczekaj co najmniej 30 s; jeśli błąd nie ustąpi, technik przeprowadzi kasowanie i ponowne wczytanie. |
| OK: 7 czerwonych mignięć | Błąd obwodu wewnętrznego lub zmieniono ustawienie DIP 1–2. Po odłączeniu i przywróceniu zasilania sprawdź podłączenie; jeśli zmieniono tryb, ponownie wczytaj urządzenia. Utrzymujący się błąd wymaga interwencji serwisu. |
| OK: 8 czerwonych mignięć | Polecenie nadal pozostaje aktywne. Zwolnij przycisk lub wyłącz stale załączony przekaźnik. |
| OK nie świeci / świeci stale | Sprawdź zasilanie i bezpieczniki; ciągły nieprawidłowy sygnał może oznaczać usterkę płyty. |
| PHOTO / STOP nie świeci | Wejście bezpieczeństwa blokuje ruch. Nie omijaj go; sprawdź urządzenie i wczytanie. |
| Dioda LED radia: 1 / 6 / 8 szybkich mignięć | Pilot już zapisany / niezgodne kodowanie / pamięć pełna. |
Jeśli silnik nie reaguje, najpierw sprawdź zasilanie, zabezpieczenia, stan wejść bezpieczeństwa i polecenie. Jeśli kierunek ruchu jest odwrotny, skoryguj kierunek zgodnie z opisanego postępowania. W przypadku nietypowego hałasu, uszkodzeń lub szarpania należy przerwać użytkowanie; nie zwiększać siły zamiast naprawy.
Kasowanie pamięci
Kasowanie wszystkich pilotów
Przy odblokowanej pamięci przytrzymaj RADIO, aż dioda LED zaświeci się, zgaśnie i zacznie migać. Zwolnij przycisk podczas 3. mignięcia. Pięć mignięć potwierdzi skasowanie pilotów. Wszystkie zapisane nadajniki zostaną skasowane, dlatego przygotuj się na ich ponowne zaprogramowanie.
Kasowanie ustawień centrali i zaprogramowanych urządzeń
- Przy zatrzymanym silniku wyłącz zasilanie.
- Przytrzymaj PROGRAM i ponownie włącz zasilanie. Trzymaj przycisk, aż dioda OK zaświeci się, zgaśnie i zacznie migać.
- Zwolnij przycisk PROGRAM podczas 3. mignięcia diody OK. Pięć mignięć potwierdzi powodzenie.
- Ponownie wczytaj urządzenia zabezpieczające i przeprowadź pełne testy. Ta procedura nie kasuje pilotów, ale usuwa blokadę pamięci odbiornika radiowego. Położenia mechanicznych przełączników DIP i trymerów nie zmieniają się samoczynnie.
Regularna kontrola i konserwacja
Konserwację należy zlecać specjalistom nie rzadziej niż co 6 miesięcy lub po 20 000 cykli pracy — w zależności od tego, co nastąpi wcześniej. W przypadku intensywnej eksploatacji lub trudnych warunków środowiskowych należy dostosować częstotliwość do harmonogramu serwisowego.
- Po odłączeniu zasilania sprawdzić mocowania, korozję, przewody i obecność wody.
- Sprawdzić zużycie zębnika, listwy zębatej, prowadnicy i ograniczników, luzy oraz ręczne przesuwanie bramy.
- Wyczyścić fotokomórki i sprawdzić działanie odblokowania. Po ponownym włączeniu zasilania sprawdzić wszystkie elementy zabezpieczające, zatrzymywanie i siły.
- Zachować dokumentację serwisową i instrukcję. Nie wchodzić w światło przejazdu podczas ruchu bramy; chronić piloty i sterowanie stacjonarne przed dziećmi.
Dane techniczne NICE ROBO600
| Zasilanie silnika i centrali | 230 V AC, 50/60 Hz |
|---|---|
| Moc znamionowa | 300 W |
| Moment znamionowy / maksymalny | 9 / 18 Nm |
| Odpowiadająca siła znamionowa / maksymalna | 300 / 600 N; siła napędu nie jest masą bramy |
| Prędkość bez obciążenia / przy momencie znamionowym | 11 / 8,5 m/min |
| Listwa zębata / zębnik | Moduł 4 / Z15, średnica podziałowa 60 mm |
| Maks. masa bramy | 600 kg |
| Maks. długość skrzydła / zakres zestawu z tej oferty | 8 m według instrukcji / światło przejazdu 6 m w tej ofercie |
| Praca ciągła | Maks. 4 minuty; liczba cykli zależna od długości skrzydła |
| Stopień ochrony / klasa elektryczna | IP44 / I – uziemienie ochronne |
| Temperatura | −20 do +55 °C |
| Wyjście pomocnicze | 24 V DC ±10%, maks. 100 mA |
| Wyjście FLASH | 230 V AC, maks. 60 W według tabeli technicznej |
| Masa samego napędu | 11 kg |
| Radio | 433,92 MHz, wbudowany odbiornik O-CODE |
Wymiary i przestrzeń montażowa
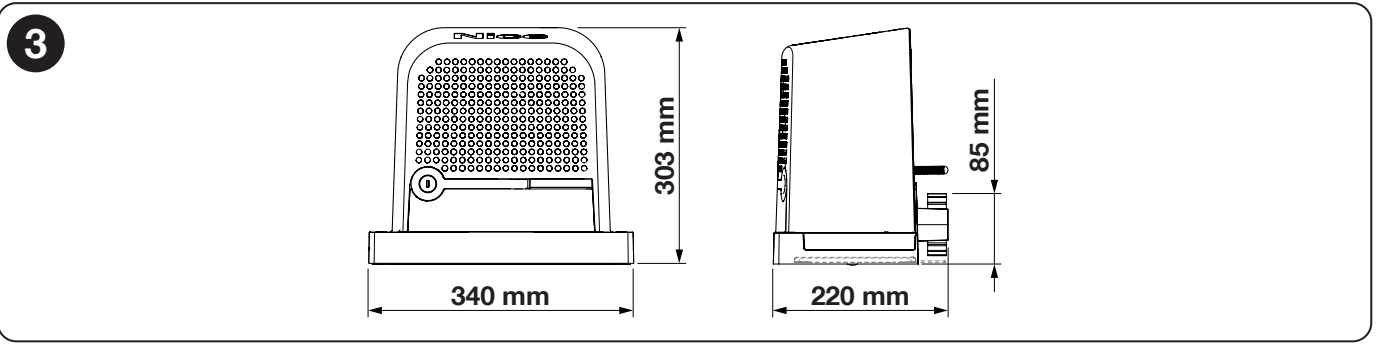
Rysunek montażowy ROBO600 podaje wymiary całkowite 340 × 220 × 303 mm (wysokość) oraz wysokość osi zębnika 85 mm nad podstawą. Przy montażu należy korzystać z tego rysunku. Wybierając miejsce, pozostaw przestrzeń na otwarcie pokrywy, dostęp do klucza oraz bezpieczną obsługę odblokowania.
Pomożemy dobrać zestaw — skontaktuj się z nami przez kontakt. Podaj długość i masę bramy oraz przewidywaną liczbę cykli, a w przypadku wymiany dołącz także zdjęcie tabliczki znamionowej i płyty sterującej.
Jak zamówić ten towar?
Wybierz najwygodniejszy sposób:
- zamówienie w sklepie internetowym: użyj przycisku kup, aby dodać towar do koszyka sklepu (przycisk kup znajdziesz tutaj w tabeli wariantów produktu).
- zamówienie przez e-mail: zamów pod adresem [email protected]